Что такое сервопривод и как он работает
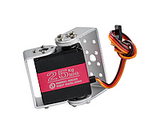
Сервопривод это исполнительное устройство, которое преобразует управляющий сигнал в точное механическое перемещение. В моделизме его также называют сервомотор или серводвигатель, а в англоязычных инструкциях - просто servo. Задача привода - повернуть выходной вал (а вместе с ним качалку и тягу) на нужный угол и удерживать это положение, пока поступает соответствующая команда.
Чтобы понять разницу между типами, сначала коротко о принципе работы серводвигателя. Внутри стандартного привода есть четыре ключевых узла:
-
двигатель - маленький электромотор, вращающийся в ту или иную сторону;
-
редуктор и шестерни - снижают обороты двигателя и многократно увеличивают усилие на валу;
-
потенциометр обратной связи - датчик, который постоянно сообщает плате, в каком положении сейчас находится вал;
-
управляющая плата - «мозг», который сравнивает заданную команду с реальным положением и включает двигатель, пока они не совпадут.
Команда поступает в виде ШИМ (PWM) сигнала: приёмник или полётный контроллер посылает импульсы, длительность которых (обычно от 1000 до 2000 мкс) задаёт целевой угол поворота. Плата привода считывает эту длительность, сравнивает её с данными потенциометра и решает, куда и насколько крутить вал. Именно на этом этапе - в обработке сигнала и управлении двигателем - и кроется главное отличие между аналоговыми и цифровыми моделями.
Аналоговый сервопривод: как работает и где уместен
Аналоговый сервопривод - это классическая, самая дешёвая и распространённая конструкция. Его плата подаёт питание на двигатель импульсами с той же частотой, с которой приходит управляющий сигнал от приёмника, - примерно 50 раз в секунду (50 Гц). То есть мотор получает «толчки» напряжения 50 раз в секунду, и между ними есть заметные паузы.
Что это означает на практике:
-
Более медленная реакция. Между командой и началом движения проходит чуть больше времени, а на слабые, мелкие отклонения стика привод может не реагировать сразу.
-
Более слабый удерживающий момент возле нейтрали. Если на качалку давит внешняя сила (поток воздуха, вибрация), аналоговый привод «продавливается» легче, потому что обновляет своё положение реже.
-
Ниже энергопотребление и тише работа. Поскольку двигатель питается реже, привод меньше греется, потребляет меньше тока и почти не «жужжит» в нейтрали.
Аналоговый сервопривод вполне оправдан там, где нет высоких требований к быстродействию: учебные самолёты, планеры, бюджетные авто- и судомодели, некритичные вспомогательные функции (шасси, заслонки, механизмы сброса). Для первой модели новичка это часто оптимальный и экономный выбор.
Цифровой сервопривод: в чём отличие
Цифровой сервопривод имеет ту же «механику» - двигатель, редуктор и шестерни, потенциометр, - но принципиально другую плату с микропроцессором. Ключевое отличие в том, что процессор подаёт питание на двигатель не 50, а 300 и более раз в секунду. Управляющий ШИМ (PWM) сигнал от приёмника тот же, но привод обрабатывает его собственной высокочастотной логикой.
Такой подход даёт несколько важных преимуществ:
-
Более быстрая и точная реакция. Привод отрабатывает даже мельчайшие движения стика и мгновенно возвращается в заданное положение.
-
Более сильный удерживающий момент (крутящий момент) возле нейтрали. Благодаря частому обновлению сервопривод жёстче удерживает угол и лучше противостоит внешним нагрузкам.
-
Выше разрешающая способность. Цифровая обработка позволяет точнее отрабатывать заданную угловую скорость и положение, что критично для акробатики и скоростных режимов.
-
Гибкая настройка. Многие цифровые модели программируются: можно изменить направление, конечные точки, «мёртвую зону» и скорость.
Плата за это - более высокая цена, заметно большее энергопотребление и характерное тихое «жужжание» в нейтрали, потому что двигатель постоянно подпитывается микроимпульсами. Для требовательных задач эти минусы обычно второстепенны.
Важно понимать: цифровой сервопривод не «сильнее» аналогового сам по себе - физический момент (крутящий момент) зависит от двигателя и редуктора, а не от типа платы. Цифровая электроника даёт не большую силу, а более точное и частое управление этой силой. Поэтому два привода с одинаковыми шестернями могут иметь схожий момент на валу, но цифровой будет удерживать заданное положение жёстче именно благодаря более частому обновлению.
Аналоговый или цифровой: краткое сравнение
|
Параметр |
Аналоговый |
Цифровой |
|
Частота обновления |
~50 Гц |
300 Гц и выше |
|
Быстродействие |
ниже |
высокое |
|
Удерживающий момент |
слабее возле нейтрали |
сильный, жёсткий |
|
Точность |
достаточная |
максимальная |
|
Энергопотребление |
ниже |
выше |
|
Шум в нейтрали |
почти нет |
лёгкое жужжание |
|
Цена |
ниже |
выше |
|
Настройка |
нет |
часто программируется |
Что выбрать для FPV
В FPV-гонках и фристайле рулевые поверхности на крыле (элевоны, руль) работают в постоянных, резких и очень точных движениях. Здесь важна каждая миллисекунда реакции и максимальная угловая скорость отработки, поэтому для FPV-самолётов и крыльев однозначно лучше цифровой сервопривод - он обеспечивает ту жёсткость и точность, без которых скоростной полёт становится неуправляемым.
Стоит учитывать и общую архитектуру аппарата: у большинства гоночных дронов рулей нет вообще, потому что управление идёт через изменение оборотов моторов - об этом подробнее в материале что такое стек в FPV-дроне. А вот в летающих крыльях, флайвингах и FPV-самолётах сервоприводы - критический узел, и на них экономить не стоит.
Что выбрать для RC-моделей
Для классических RC-моделей универсального правила нет - всё зависит от дисциплины:
-
RC-авто (шоссе, дрифт, ралли). Здесь привод отвечает за руль, и от его быстродействия зависит управляемость на высокой скорости. Для гоночных и дрифтовых авто берут цифровой сервомотор с высоким моментом; для прогулочных моделей достаточно качественного аналогового.
-
RC-самолёты и планеры. Тренировочным и спокойным моделям достаточно аналоговых приводов. Для пилотажа, 3D-акробатики и скоростных самолётов нужны цифровые - они точнее держат рули под нагрузкой.
-
Судомодели и другая техника. Для руля и вспомогательных функций чаще всего достаточно надёжного аналогового привода, кроме скоростных гоночных катеров.
Независимо от типа, перед установкой любой серводвигатель стоит проверить - как это сделать, показано в инструкции как проверить сервопривод сервотестером. Это поможет отсеять брак и убедиться, что привод корректно отрабатывает весь диапазон.
Частые вопросы
Можно ли поставить цифровой сервопривод вместо аналогового? Да, при условии совместимости разъёма, напряжения питания и типоразмера. Управляющий ШИМ (PWM) сигнал у них одинаковый, поэтому приёмник или полётный контроллер «увидит» новый привод без проблем. Главное - убедиться, что регулятор или BEC выдержит больший ток цифровой модели.
Почему цифровой сервомотор греется и жужжит сильнее? Это нормально: его двигатель получает питание сотни раз в секунду даже в состоянии покоя, чтобы жёстко держать угол. Лёгкое жужжание в нейтрали - признак рабочего привода, а не поломки.
Как понять, аналоговый у меня привод или цифровой? Проще всего - по маркировке и документации: у цифровых обычно есть пометка «digital». Косвенный признак - то самое тихое жужжание под нагрузкой. Точно проверить реакцию и диапазон поможет сервотестер.
Влияет ли тип привода на угловую скорость? Непосредственно скорость поворота вала задают двигатель и редуктор и шестерни. Но цифровая плата позволяет точнее выдерживать заданную угловую скорость и быстрее реагировать на команды, поэтому на практике цифровой привод отрабатывает движения «живее».
Вывод
Разница между типами - не в механике, а в частоте обновления и обработке сигнала. Аналоговый сервопривод проще, дешевле, экономичнее и хорошо подходит для учебных и некритичных задач. Цифровой - быстрее, точнее и мощнее в удержании положения, поэтому его выбирают для FPV, пилотажа и гонок, где важна каждая деталь управления.
Ориентируйтесь на задачу: если модель требовательна к точности и скорости - берите цифровой; если это спокойная или бюджетная сборка - вполне хватит аналогового. Подобрать подходящий вариант под свой класс модели можно в каталоге сервоприводов - там представлены и аналоговые, и цифровые приводы под разные задачи и бюджеты.